- Mis à jour le 13 octobre 2026
- Version PDF
Volting Cup à IEEE IROS 2026 : l’UVSQ contribue à faire émerger une communauté internationale autour des arts et de la robotique
le 13 octobre 2026
Publié le 13 octobre 2026
IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2026), Pittsburgh, Pennsylvania.
Cette compétition internationale explore de nouvelles formes de robotique interactive, à la croisée des arts, de l’assistance à la personne et des interactions humaines.
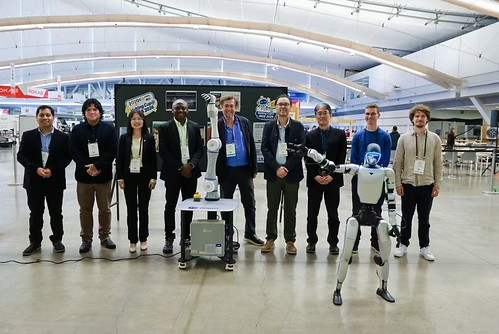
À Pittsburgh (États-Unis), dans le cadre de la conférence internationale IEEE/RSJ IROS 2026, l’Université de Versailles Saint-Quentin-en-Yvelines (UVSQ) a co-organisé avec l’association Robocom (Chine), une nouvelle édition de la Volting Cup.
Initiée sous la direction d’Éric Monacelli, professeur au Laboratoire d’ingénierie des systèmes de Versailles (LISV) et pilote du projet Volting, la compétition s’inscrit dans une démarche visant à rapprocher recherche scientifique, création artistique et technologies d’assistance. Après une première édition organisée à Hangzhou, en Chine, lors d’IROS 2025, cette nouvelle session poursuit l’objectif de structurer une communauté scientifique internationale autour de ces thématiques.
Deux compétitions, des approches complémentaires
La Volting Cup 2026 proposait deux catégories : « Household Humanoid », consacrée à la manipulation fine par des robots humanoïdes en environnement domestique, sponsorisée par Unitree, et « Artistic & Wheelchair », dédiée aux interactions entre robotique, création artistique et assistance.
Environ une centaine de dossiers ont été examinés en présélection, principalement dans le domaine de la robotique humanoïde, avant qu’une dizaine de projets soient retenus. Les contraintes « géopolitiques » et les difficultés de transport ont limité les démonstrations en présentiel. Des évaluations sur vidéo et en visioconférence ont donc permis de poursuivre la compétition. Ce devrait faire l’objet du prochain challenge en 2027.
Le jury international réunissait trois professeurs : Fabio Bonsignorio (Université de Zagreb, Croatie), Yasuhisa Hirata (Université de Tohoku, Japon) et Jianwei Zhang (Université de Hambourg, Allemagne). Président du comité d’organisation, Éric Monacelli n’a pas participé aux délibérations, compte tenu de l’implication de l’UVSQ dans les projets présentés.
Des résultats qui valorisent les équipes internationales
Dans la catégorie « Household Humanoid », le prix a été attribué à l’équipe PickUP de l’UVSQ, représentée par Hongyu Guan. Cette catégorie, soutenue par la société Unitree, mettait à l’honneur les actions interactives et la manipulation humanoïde.
La catégorie « Artistic & Wheelchair » a donné lieu à une première place ex æquo pour deux équipes : Baduanjin, associant l’université Tongji (Chine) et l’UVSQ, avec Yuchen Wang et Mely Galvez (supervisés par les Pr You et Monacelli) ; et FreeWheels, de l’UTEC (Pérou), avec Carlos Felix et Jhedmar Callupe Luna.
Étudiant en deuxième année de master Robotique, assistance et mobilité (M2 RAM) à l’UVSQ, Mely Galvez illustre l’engagement des étudiants dans ces projets internationaux. L’équipe associant l’Université d’Évry et l’ENS Paris-Saclay, représentée par deux doctorants Yunus Schmirander et Etienne Largeteau, s’est également distinguée en obtenant une deuxième place.
Cap sur IROS 2027 à Florence (Italie)
Au-delà du palmarès, la Volting Cup ambitionne de renforcer les échanges entre chercheurs, ingénieurs et artistes afin d’explorer de nouvelles interactions entre humains et robots. Alors que l’intelligence artificielle transforme rapidement la robotique, les dimensions créatives, sociales et liées à l’assistance ouvrent de nouvelles perspectives scientifiques.
L’UVSQ souhaite poursuivre cette dynamique lors de la prochaine conférence IEEE IROS 2027, prévue à Florence, en Italie, en proposant une nouvelle édition de la Volting Cup. À travers le projet Volting, l’université entend ainsi contribuer au développement d’une robotique plus interactive, ouverte à la création et attentive aux besoins humains.
-----------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------
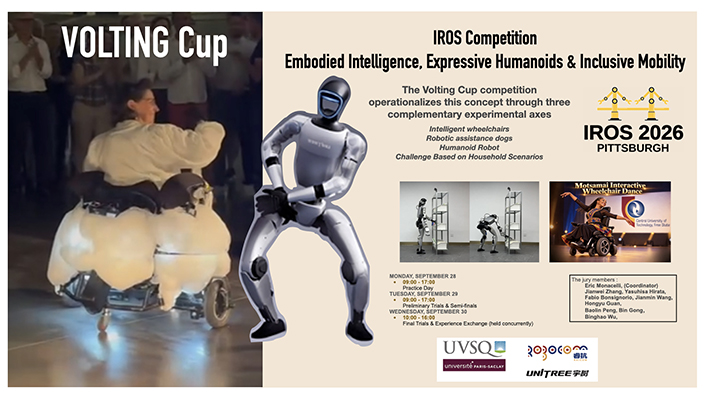
La Volting Cup positionne la robotique comme une discipline centrée sur l'humain, dédiée à l'accessibilité, à la collaboration et au bénéfice de la société, tout en renforçant la coopération internationale et la recherche interdisciplinaire.
Trois axes de compétition proposés
La compétition Volting Cup concrétise ce concept à travers trois axes expérimentaux complémentaires :
- les fauteuils roulants intelligents
- les chiens d'assistance robotisés
- Défi de robots humanoïdes basé sur des scénarios domestiques
Le projet vise à redéfinir la relation entre la technologie et l'humanité en promouvant les applications robotiques dans la rééducation, les sports adaptés et les pratiques artistiques inclusives. Au cœur de cette initiative se trouve l'idée que les systèmes robotiques — notamment les robots humanoïdes, les chiens d'assistance robotisés et les fauteuils roulants intelligents — peuvent devenir non seulement des dispositifs d'assistance fonctionnels, mais aussi des partenaires expressifs et collaboratifs dans le domaine du spectacle et de la vie quotidienne.
La Volting Cup rassemble des chercheurs, des ingénieurs, des artistes, des cliniciens, des spécialistes de la rééducation et des artistes handicapés afin de favoriser l'innovation et l'inclusion sociale par le biais d'expérimentations créatives. En associant l'expression artistique à la recherche de pointe en robotique, le projet met en avant l'importance de la co-adaptation, de l'interaction émotionnelle et d'un comportement robotique socialement compréhensible.
Les membres du jury de la Volting Cup à l'IROS 2026 :
- Eric Monacelli, coordinateur, professeur à l'Université de Versailles Saint-Quentin-en-Yvelines, Université Paris-Saclay, LISV
- Jianwei Zhang, membre étranger de l'Académie chinoise d'ingénierie, membre de l'Académie nationale des sciences et de l'ingénierie (Allemagne)
- Yasuhisa Hirata, professeur, École doctorale d'ingénierie de l'université de Tohoku, président du groupe de travail « Santé et robotique médicale » du comité technique de l'IEEE RAS
- Fabio Bonsignorio, professeur, Titulaire de la chaire ERA en IA pour la robotique à la Faculté d'ingénierie électrique et d'informatique de l'Université de Zagreb, PDG et fondateur de Heron Robots, coprésident du Comité technique « Performance et benchmarking » de l'IEEE RAS, coordinateur du groupe thématique « Benchmarking et compétitions » d'euRobotics aisbl
- Jianmin Wang, professeur et directeur de thèse à la Faculté des arts et des médias de l'université de Tongji
- Hongyu Guan, ingénieur de recherche à l'université de Versailles Saint-Quentin-en-Yvelines, Université Paris-Saclay, LISV
- Dr Baolin Peng, directeur du Centre d'innovation en intelligence incarnée de Guoxin, président du comité d'ouverture de RoboCom International, directeur adjoint du laboratoire de gouvernance éthique en intelligence artificielle de l'Université normale de Pékin, professeur associé et directeur de thèse en sciences humaines à l'université Krirk, en Thaïlande
- Bin Gong, secrétaire général du Centre d'innovation en intelligence incarnée de Guoxin, secrétaire général du Comité d'ouverture international de RoboCom
- Binghao Wu, Head of Industry-Education Integration, Unitree Technology Co., Ltd.
 Axe 1 : Fauteuils roulants intelligents
- Fauteuils roulants robotisés
- Déambulateurs intelligents
- Les exosquelettes
- Les systèmes portables intelligents
- La navigation en toute sécurité
- L'assistance adaptative
- Le contrôle centré sur l'utilisateur
- L'ergonomie et l'accessibilité
- L'aide à la décision assistée par l'IA
 Axe 2 : Robots quadrupèdes d'assistance
Unitree Technology – Partenaire officiel de la compétition
Grâce à leurs excellentes capacités de mobilité et d’adaptation à l’environnement, les robots quadrupèdes sont progressivement devenus une nouvelle génération de solutions intelligentes d’inspection pour l’assistance des secteurs tels que le guidage.
Comparés aux méthodes traditionnelles d’inspection manuelle, ces robots offrent une meilleure capacité d’adaptation aux environnements complexes. Ils peuvent fonctionner en continu 24 h/24 et 7 j/7, tout en assurant une collecte de données de haute précision et une grande stabilité.
Ils permettent ainsi de réduire efficacement les risques liés à la sécurité des opérations, d’améliorer l’efficacité des missions d’inspection et de diminuer les coûts globaux d’exploitation et de maintenance.
Cette compétition vise à permettre aux participants de comprendre et de maîtriser l’utilisation des robots quadrupèdes dans des scénarios d’inspection, tout en contribuant à la formation de nouveaux talents pour le développement du secteur.
Axe 3 : Défi de robots humanoïdes basé sur des scénarios domestiques
I. Présentation du concours
Ce concours s’articule autour du thème des soins à domicile robotisés. L’intégration dans des environnements domestiques représente le scénario d’application ultime pour les robots du futur, où les tâches sont variées et non standardisées. Les robots doivent utiliser divers systèmes de perception et équipements physiques inspirés de l’humain pour accomplir des missions complexes.
Cet événement invite des équipes issues d’universités, d’instituts de recherche et de groupes innovants du monde entier à proposer des solutions alliant innovation technique et valeur pratique pour une mise en œuvre à domicile. Les participants doivent accomplir les tâches assignées dans un environnement domestique simulé, ce qui permet d’évaluer de manière exhaustive les capacités de perception du robot, le contrôle de ses mouvements, l’interaction homme-machine et la stabilité du système.
Pendant le concours, les participants peuvent piloter les robots en mode téléopération ou en mode entièrement autonome. Les critères d’évaluation comprennent la qualité d’exécution des tâches, la vitesse de collecte des données et la capacité à élaborer de nouvelles stratégies à partir des données recueillies.
II. Équipement de compétition et modes de contrôle
Matériel de compétition
Robots humanoïdes Unitree G1 et R1
Modes de contrôle
1. Télécommande
Les participants observent le terrain de compétition uniquement à travers le matériel de perception natif du robot, et le pilotent à l’aide de casques de réalité virtuelle ou de combinaisons de capture de mouvement inertielle.
2. Autonomie totale
Le robot exécute tous ses comportements de manière indépendante, sans aucune intervention manuelle tout au long de la mission.
III. Épreuves du concours
Les participants doivent s'appuyer exclusivement sur les systèmes de perception embarqués du robot pour recueillir des informations sur l'environnement et exécuter des mouvements coordonnés sophistiqués impliquant l'ensemble du corps, notamment la collaboration des deux bras et le contrôle des mouvements de l'ensemble du corps.
Description de l’épreuve
Ce défi simule les tâches domestiques réelles effectuées par des robots. Dans un délai de 10 minutes, les équipes doivent transférer tous les objets depuis trois zones de stockage vers la table de déchargement :
- Épreuve officielle : tri d’objets ménagers
- Étagère haute (robot en position debout)
- Étagère intermédiaire (robot en position penchée)
- Étagère au niveau du sol (robot en position accroupie)
Critères d’évaluation
1. Efficacité temporelle
- Maximiser la quantité d’objets transportés avec succès dans le temps imparti
- Minimiser la durée de chaque cycle de transfert d’un objet
 2. Qualité d’exécution
- Taux de réussite de la préhension des objets sur les étagères
IV. Règles de notation
Un transfert réussi consiste à prélever un objet sur une étagère et à le poser de manière stable sur la table de déchargement pendant la durée de l'épreuve, soit 10 minutes.
- +5 points par objet transféré avec succès depuis l’étagère haute
- +8 points par objet transféré avec succès depuis l’étagère intermédiaire
- +10 points par objet transféré avec succès depuis l’étagère au niveau du sol
- -3 points pour chaque objet tombé au sol pendant le transfert
- Vainqueur : bon d’achat de 6 000 € pour le G1 Edu Advanced Version
- 2e place : bon d’achat de 5 000 € pour le G1 Edu Advanced Version
- 3e place : bon d’achat de 4 000 € pour le G1 Edu Advanced Version
- 4e à 8e places : bon d’achat de 1 000 € pour le G1 Edu Advanced Version

Jury IROS 2025

Informations complémentaires
Contact
Eric Monacelli eric.monacelli@uvsq.fr
> Laboratoire d'Ingénierie des systèmes de Versailles (LISV)
> IROS 2026
Eric Monacelli eric.monacelli@uvsq.fr
> Laboratoire d'Ingénierie des systèmes de Versailles (LISV)
> IROS 2026
Distinction
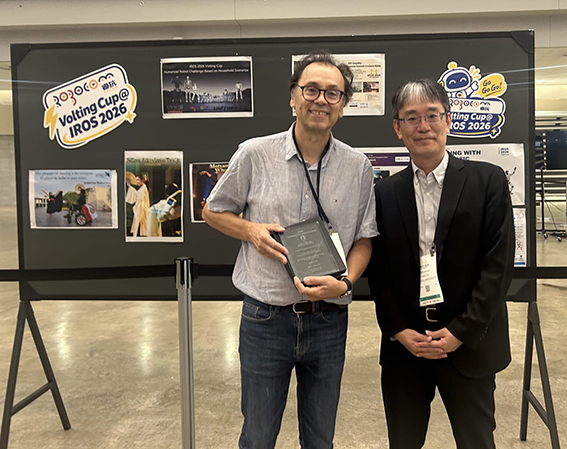
Actuellement membre du jury de la Volting Cup, organisée dans le cadre de l'IROS 2026 à Pittsburgh, du 27 septembre au 1er octobre, Eric Monacelli enseignant-chercheur au Laboratoire d'ingénierie des Systèmes de Versailles (LISV) a reçu des mains de son collègue Professeur Yasuhisa Hirata un Prix spécial de Tohoku University pour ses actions de coopération académique dans le domaine de la recherche. L'occasion de mettre en avant ses nombreuses innovations autour de Volting.
3 axes
